

陈熵
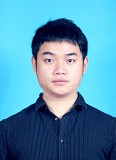
姓 名: 陈熵
学历(学位):博士研究生,博士学位
职称(职务):实验师
Email: chen@hunau.edu.cn
主讲课程:工业机器人实训
研究方向:农业智能装备,竞赛类机器人
个人简历:
陈熵,男,1990 年生,湖南长沙人,博士,硕士研究生导师。 “科创中国” 南方特色作物机器人专业服务团专家、湖南省湘创菁英计划成员、湖南省现代农业产业技术体系岗位专家。主要研究方向为智能农机装备。累计发表学术论文 10 余篇,其中 SCI 论文 5 篇;授权发明专利 6 项、实用新型专利 6 项,登记软件著作权 1 项。长期负责工科类学科竞赛指导工作,为农业智能装备创新、电子设计、工程训练综合能力竞赛优秀指导教师。主持管理 “湘农机器人” 科创团队,累计培养具备竞赛实践能力本科生200余人。持续指导全国大学生机器人大赛 ROBOCON、RoboMaster,全国大学生电子设计竞赛、全国农业智能装备创新大赛等多项工科竞赛,指导学生获国家级、省级竞赛奖励 40 余项。
工作经历:
2016-2018 湖南农业大学工学院,助理实验师
2018-至今 湖南农业大学机电工程学院,实验师
教育经历:
2008.09-2012.06 计算机科学与技术专业学士
2012.09-2015.06 农业电气化与自动化专业硕士
2020.09-2024.12 农业工程博士
科学研究:
1.省教育厅一般项目,19C0915,基于平行四边形抬臂伸缩机构的采枣装置的研究,2019/12-2021/12,1万,已结题,主持
2.校级青年基金,适用于农业智能化的直角坐标型机器人的控制系统设计与研究,2016/09-2017/09,0.6万,已结题,主持
3.岳麓山实验室项目,基于类脑学习的四足机器人决策控制研究,2025/01-2026/12,10万,在研,参与
4.省外科技计划项目,水轮机组精细化建模及其振动故障识别研究,2024/10-2026/9,4万,已结题,参与
5.横向,水稻机械化育秧播种技术与装备研制,2020/06-2020/12,5万,已结题,参与
6.湖南省自然科学基金项目,面向激光灭虫的蔬菜害虫田间识别与三维定位技术研究2021/07-2023/12,5万,已结题,参与
7.长沙市科技计划项目,太阳能聚集高效干燥污泥装置的设计及其产业化研究,2020/01-2020/03,10万,已结题,参与
指导学生创新研究:
1.辣椒采摘机械手臂的设计与制作/湖南省大学生创新训练计划立项项目/省级(S202010537018)
2.油茶果精准击落装置/国家级大学生创新创业训练计划项目立项/ 国家级(S202510537008)
个人获奖(部分):
1.指导全国大学生机器人大赛ROBOCON,获得国家一等奖1项;国家二等奖6项;国家三等奖3项;
2.指导全国大学生电子设计竞赛,获得国家一等奖1项;国家二等奖1项;省一等奖3项;省二等奖3项;省三等奖1项;
3.指导全国大学生机器人大赛RoboMaster,获得国家二等奖3项;国家三等奖1项;
4.指导全国大学生工程训练综合能力竞赛,获得国家特等奖2项;省二等奖1项;
6.指导全国大学生智能农业装备创新大赛,获得国家特等奖3项;国家一等奖3项;国家二等奖1项;
7.第六届大学生智能农业装备创新大赛, “优秀指导教师”
8.第八届大学生智能农业装备创新大赛, “优秀指导教师”
9.2025年湖南省大学生电子设计竞赛, “优秀指导教师”
授权专利(部分):
1.基于正交双目机器视觉的水果分级装置(ZL201910520316.6)发明专利,第1
2.一种臂伸缩式采枣装置的控制方法(ZL201811608133.1)发明专利,第1
3.基于正交双目机器视觉的水果大小无损检测方法(ZL201910520317.0)发明专利,第3
4.基于平行四边形抬臂伸缩机构的采枣装置(ZL201811608134.6)发明专利,第4
5.基于异速生长定律的油茶树体主干频率经验公式推导方法(ZL2024104095235)发明专利,第3
6.一种手持式油茶果采收装置及其使用方法(ZL202411716640.2)发明专利,第8
7.用于采枣装置的平行双四杆作业机构(ZL201822211251.0)实用新型,第1
8.双抬臂伸缩式采枣装置(ZL201822211253.X) 实用新型,第1
9.基于正交双目机器视觉的水果分级装置 (实用)(ZL201920904662.X) 实用新型,第1
10.自驱动平移式辅助停车装置(ZL202020060543.3) 实用新型,第5
11.用于轻型采摘设备的底盘(ZL201822210405.4) 实用新型,第4
12.基于正交双目机器视觉的水果品质在线检测智能分级系统 V1.0(2019SR0860501)软件,第3
主要学术论文:
1.Study on fusion clustering and improved YOLOv5 algorithm based on multiple occlusion of Camellia oleifera fruit [J].COMPUTERS AND ELECTRONICS IN AGRICULTURE.202303,第一作者(中科院1区, JCR-Q1)
2.Green pepper fruits counting based on improved DeepSort and optimized Yolov5s [J].Frontiers in Plant Science.202407,第二作者(JCR-Q1)
3.etection and Positioning of Camellia oleifera Fruit Based on LBP Image Texture Matching and Binocular Stereo Vision [J].AGRONOMY-BASEL.202309,第五作者(JCR-Q1)
4. refined YOLOv5n-based method for detecting pepper flower objects integrating transfer learning [J].Applied Soft Computing.202602,第五作者(JCR-Q1)
5.DM-YOLO:A lightweight oriented detection model for mature daylily fruits in complex environments [J].Journal of King Saud University Computer and Information Sciences.202602,第五作者(JCR-Q1)
6.动烹饪粉面装置的设计与试验 [J]. 时代农机.201904,第一作者
7.进机械制造技术与机械制造工艺发展现状及趋势分析 [J]. 湖北农机化.201908,唯一通讯作者
8.迹小车的设计与研究 [J]. 科技与创新.201909,唯一通讯作者
9.于平行四边形抬臂伸缩机构多采枣装置研究与设计 [J]. 机电信息.201908,唯一通讯作者
10.于改进 YOLOv8n 的轻量化辣椒花目标检测方法 [J]. 农业工程学报.202506,第三作者
11.于TCS230传感器的新鲜辣椒颜色识别研究[J].中国农学通报,2015,31(17):267-271.第一作者
12.角坐标机器人的设计研究[J].现代制造技术与装备,2018,263:61-64. 第一作者
| 点击下载文件: |